


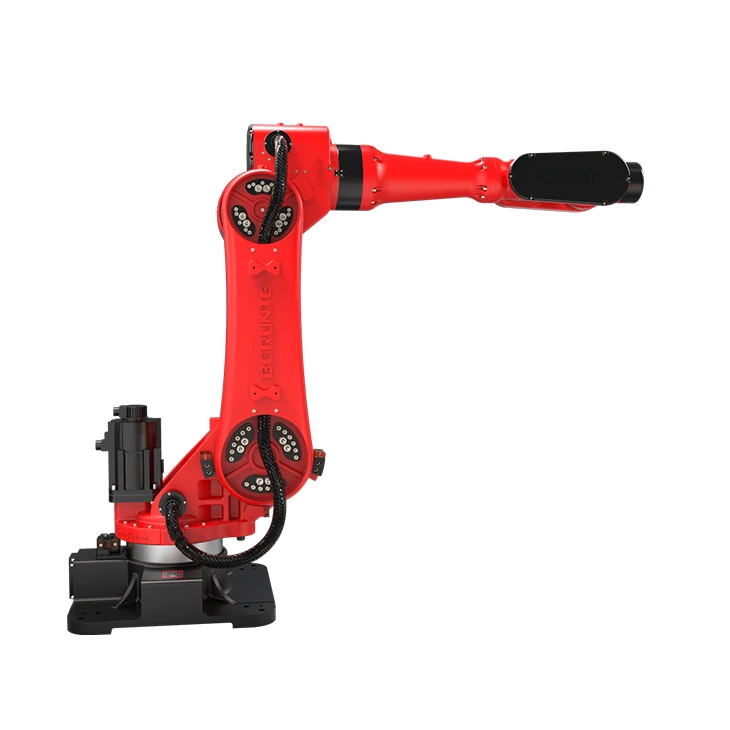
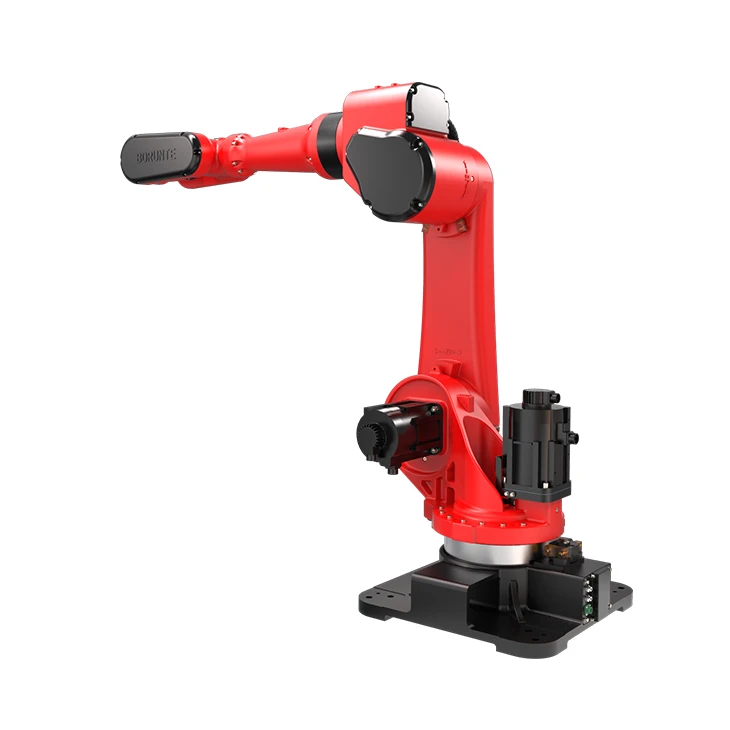
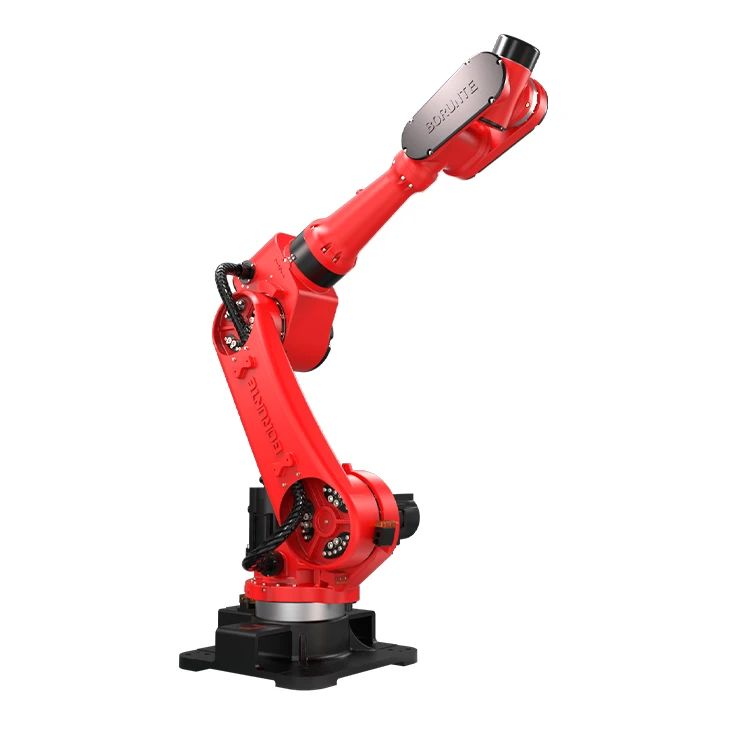

BRTIRUS2550A
Produkt lntroduktion
Denne robot kan bruges til fremstilling af forskellige elektriske apparater (inklusive husholdningsapparater, såsom tv -apparater, båndoptagere, vaskemaskiner, køleskabe, støvsugere), små motorer, biler og deres dele, computere, legetøj, mekaniske og elektriske produkter og deres komponenter.
Produktparameter (specifikation)
|
Model |
Armlængde (mm) |
Indlæsningsevne (kg) |
Gentagelighed (mm) |
Power Source (KVA) |
Nettovægt (kg) |
|
BRTIRUS2550A |
2550 |
50 |
±0.1 |
8.87 |
Omkring 725 |
Produktfunktion og anvendelse
Præcis drift kan sikre og forbedre kvaliteten af produkterne og undgå menneskelig fejl. Især kan den generelle industrielle manipulator tilpasse sig kravene til hurtige ændringer i produktsorter og imødekomme behovene i fleksibel produktion. Dette skyldes, at manipulatorhandlingsprogrammet og bevægelsespositionen (eller spor) kan ændres fleksibelt med en masse fleksibilitet hurtigt kan ændre arbejdsindholdet for at imødekomme produktionskravene. Som en medium og lille batchproduktion kan automatisering spille sin rolle. Brugen af manipulator kan forbedre arbejdsproduktiviteten markant og reducere omkostningerne.
Drev - kontrol Integreret portdefinition Beskrivelse
Køremodulskortlægning
|
Drive Module Mappin |
||||
|
For 6 akser |
For 4 akser |
Port (UVW) |
Encoder Port |
Bremsesignaler |
|
1 akse |
1 akse |
S1 |
Encoder1 |
Suge 1 |
|
6 akse |
4 akse |
S2 |
Encoder2 |
Suge 2 |
|
2 akse |
2 akse |
S3 |
Encoder3 |
Suge 3 |
|
5 akse |
3 akse |
S4 |
Encoder4 |
Suge 4 |
|
3 akse |
/ |
S5 |
Encoder5 |
Suge 5 |
|
4 akse |
/ |
S6 |
Encoder6 |
Suge 6 |
|
Note: 1. Hvis 7/8-akset tilsættes, installeres modulet i installationspositionen for kontrolkort, så kontrolpladen flyttes bagud, og 7- og 8-akset bremserelæer installeres i modulets reserveområde. 2. Det analoge modul kan installeres på siden. 3, vær opmærksom på wiring -detaljer |
||||
COnlet -modul
Dette modul er kernekontrolområdet, herunder Control Board, Input og Output IO (32 Input, 32 Output) Board and Injektion IO Board.
Reservemodul
Dette område er et valgfrit eller udvidet installationsområde. Standard er ikke installeret.
Modulindikatorstatus Beskrivelse
|
Terminal |
Navn |
Fungere |
Note |
|
Fejl |
Statusdisplay lys |
Fejlvisning |
Indikation af driftsstatusfejl |
|
LØBE |
Arbejdsdisplay |
Systemdrift Indikation |
|
|
Pow |
Power Display |
Strømindikation |
|
|
Lør1 |
Statusdisplay |
Software Application Layer Status Display |
|
|
Lør2 |
Software Core Layer Status Display |
16-core returfugerdefinition
|
16-core returfugerdefinition |
Note: 1. denne tabel definerer ledningerne til standardspersionen for de seks - Axis General - formålsrobotstandard. 2. Hvis teknologipakken er aktiveret, kan IO -funktionen muligvis besættes af definitionen, som beskrevet i den relaterede procespakke. |
|||
|
Ingen. |
I/O |
Ingen. |
I/O |
|
|
1 |
24V |
9 |
Y20 |
|
|
2 |
X20 |
10 |
Y21 |
|
|
3 |
X21 |
11 |
Y22 |
|
|
4 |
X22 |
12 |
Y23 |
|
|
5 |
X23 |
13 |
Y24 |
|
|
6 |
X24 |
14 |
Y25 |
|
|
7 |
X25 |
15 |
Y26 |
|
|
8 |
X26 |
16 |
0V |
|
Kan kommunikationsnetværksport
|
Kan kommunikationsnetværksport |
Note: |
||
|
Ingen. |
Definere |
||
|
1 |
Canl |
|
|
|
2 |
Canh |
|
|
|
3 |
Can_gnd |
|
|
|
4 |
RS-485_A1 |
|
|
|
5 |
RS-485_B1 |
|
|
|
6 |
RS-485_GND |
|
|
|
7 |
RS-485_A2 |
|
|
|
8 |
RS-485_B2 |
|
|
|
Bemærk: Ovenstående definition definerer kommunikation for CAN1- og CAN2 -grænsefladerne og bør ikke forveksles med skærmgrænsefladen. Monitor -interface er en standard Ethernet -interface, der kan bruges til visuel og fjernkommunikation. |
|||
Populære tags: Installer fleksibel 6 Axis -robot, Kina installerer fleksible 6 -akse robotleverandører, producenter, fabrik