


BRTV13WDS5P0F0
Produktintroduktion:
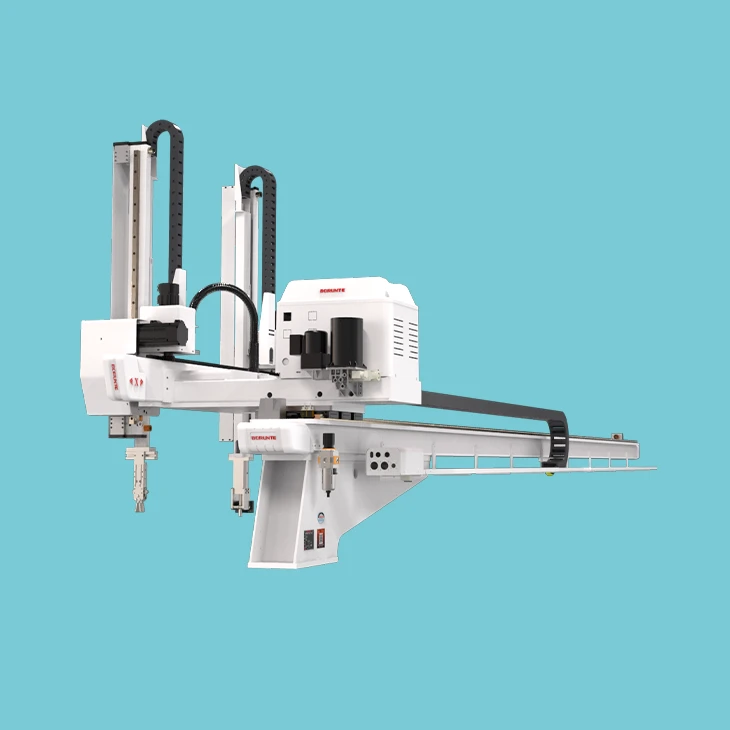
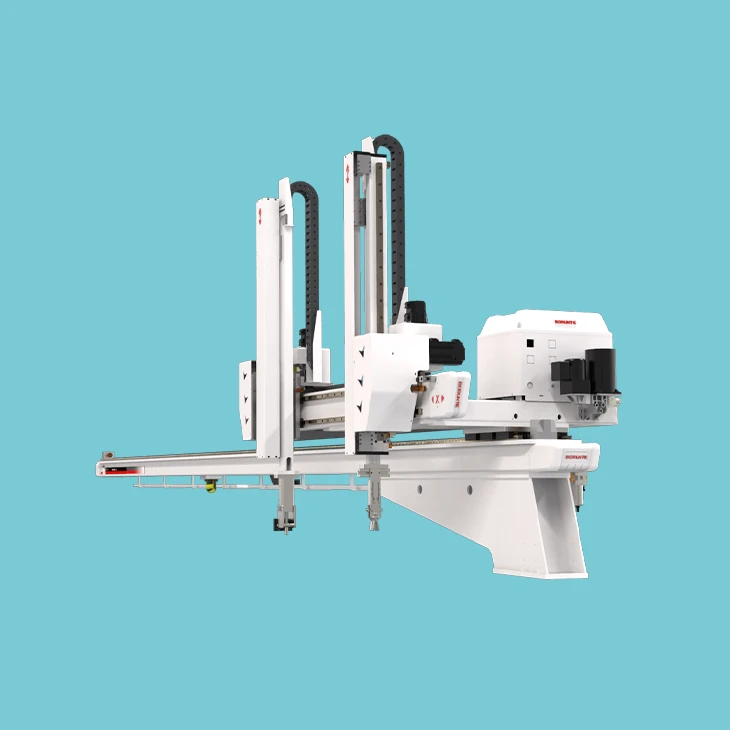
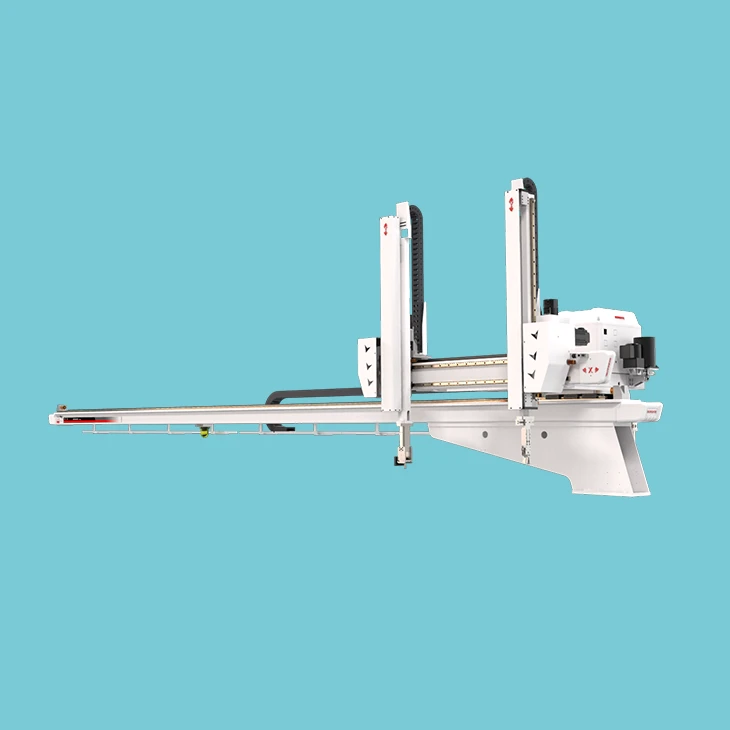
manipulatorarm til plastsprøjtestøbning gælder for alle typer horisontale sprøjtemaskiner på 320T-700T til udtagningsprodukter og indsprøjtning. Installationen adskiller sig fra traditionelle bjælkerobotter, produkter er placeret for enden af sprøjtestøbemaskiner. Den har en dobbelt arm. Den lodrette arm er en teleskopisk scene og den lodrette slaglængde er 1300 mm. Fem-akset AC servodrev. Efter installationen kan installationspladsen spares med 30-40 %, og anlægget kan udnyttes mere fuldt ud, hvilket muliggør en bedre udnyttelse af produktionspladsen.
Udseende og beskrivelse af betjeningspanel:

1. Tilstandskontakt
Undervisningsvedhænget af plastsprøjtestøbningsmanipulatorarmen omfatter tre statusser, dvs. Manuel, Stop og Auto. [Manuel]: Drej tilstandskontakten til venstre for at gå ind i den manuelle tilstand [Stop]: Drej tilstandskontakten til midten for at gå ind i tilstanden Stop. I denne tilstand kan parametre indstilles. [Auto]: Drej tilstandskontakten til midten for at gå ind i Auto-tilstand. I denne tilstand kan der udføres automatiske og tilsvarende indstillinger.
2. Funktionsknapper
[Start] knap:
Funktion 1: Tryk på "Start" i Auto-tilstand, og manipulatoren vil gå ind i den automatiske køretilstand;
Funktion 2: Tryk på "Origin" og derefter "Start" i stoptilstand, og manipulatoren vender tilbage til oprindelsen;
Funktion 3: Tryk på "HP" og derefter "Start" i stoptilstand, og manipulatoren vil nulstille oprindelsen;
[Stop] knap:
Funktion 1: Tryk på "Stop" i Auto-tilstand, og programmet stopper efter modulet slutter. Funktion 2: Når en alarm opstår, skal du trykke på "Stop" i Auto-tilstand for at fjerne alarmdisplayet, der er blevet løst.
[Origin]-knap: Den er kun anvendelig til målsøgningshandlinger. Se venligst afsnit 2.2.4 "Homingmetode".
[HP]-knap: Tryk på "HP" og derefter "Start, alle akser nulstilles i rækkefølgen Y1, Y2 Z, X1 og X2, Y1 og Y2 vender tilbage til 0, og Z, X1 og X2 vil vende tilbage til programmets startposition.
[Speed Up/Down]-knap: Disse to knapper kan bruges til at justere den globale hastighed i manuel og automatisk tilstand.
[Nødstop]-knap: I en nødsituation vil et tryk på knappen "Nødstop" afbryde strømmen til alle akser, og systemet vil alarmere "Nødstop". Efter at have drejet knappen ud, tryk på "Stop"-tasten for at fjerne alarmen.
Generel funktionsindstilling af plastsprøjtestøbningsmanipulatorarm:
I status for STOP og AUTO, tryk på "FUNC"-tasten for at gå ind på funktionssiden, brug op/ned-tasten for at gå til hver funktion. Du kan trykke på STOP-tasten for at forlade funktionssiden og vende tilbage til stopsiden.

Populære tags: plast sprøjtestøbning manipulator arm, Kina, leverandører, producenter, fabrik, tilpasset, engros, arm, mærker, applikationer, lav pris, køb rabat, til salg